カーシェアリング利用者が車を借りて返却する際に撮影する写真をAIが分析し、擦り傷やへこみがある部分を先に見つけ出す技術実証が始まる。ヒューマックスモビリティの関係会社CAR123-Jasperは、ソウル大学校イ・ジャンウ教授の研究室、AI企業Hodoo AI Labとともに「車両外観不良検知システム」の実証を推進すると15日に発表した。
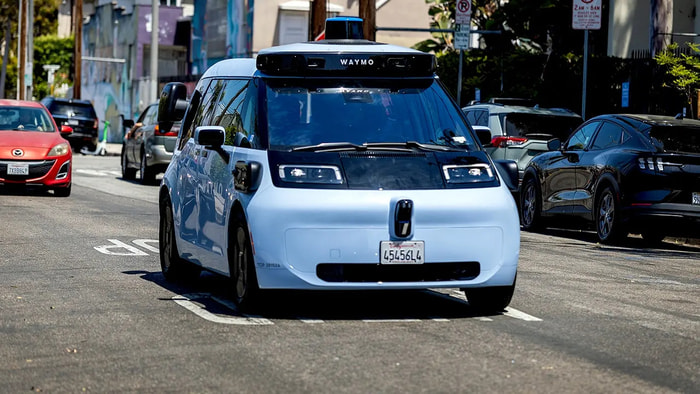
現在のカーシェアリング車両の返却検収は、利用者が撮影した写真と記録を検収担当者が一つひとつ確認する方式だ。運営車両が増えるほど確認すべき写真も増え、時間と人員が多くかかる。運転者がいないロボタクシーでは、運行前後に車両の損傷を素早く把握する自動検収体制がより必要になる。今回の実証は、こうした環境に備えて技術をあらかじめ確保しようとするものだ。
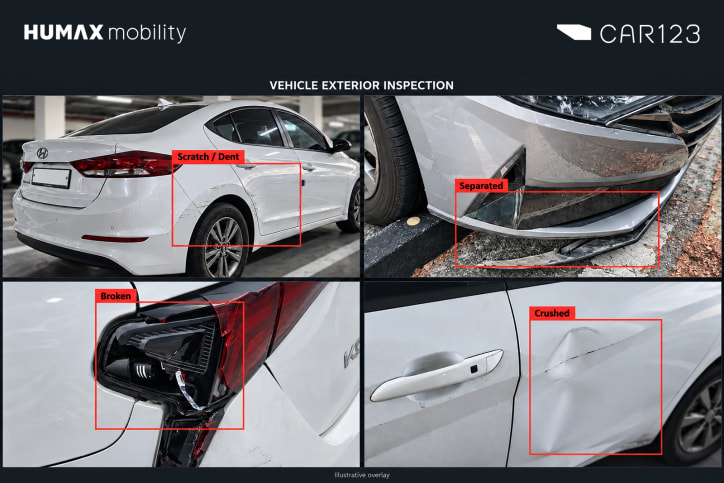
3機関は、複数の方向から撮影した車両の写真や映像をAIが分析し、事故が疑われる車両と損傷部位を先に表示してくれるシステムを開発する。検収担当者はAIが指摘した部位から確認すればよいため、点検範囲が減る。
システムには3つの技術が使われる。写真から損傷が疑われる位置を見つけて表示する技術、擦り傷や破損の実際の形状と面積を画素単位で区分して示す技術、過去の写真や正常な車両の写真を現在の写真と同じ位置・大きさに合わせて重ね合わせ、変化した部分を見つけ出す技術だ。
実証は2段階で進められる。1段階では試作品を作り、データを集めて損傷検知モデルを学習させる。2段階ではシステムを拡張し性能を高めながら、写真を重ねて比較する方式で車両状態の変化を分析できるかどうかを研究する。
事前検証では、正常写真100枚と不良写真100枚で作成した評価データにおいて、正常・不良の判別精度が約85%という結果が出た。実証過程では、実際の検収基準に合わせたデータを構築し、精度を高める計画だ。
CAR123-Jasperは年間約1万9,000台の車両を維持・管理している。実証結果をもとに実際の運営環境への適用を検討し、ヒューマックスモビリティグループが先月発足させた「ロボタクシー・フリート運営インフラ共同事業協議会」など、グループ会社との連携方策も検討する予定だ。
ソン・ユンファ代表は「28年間、車両運営と整備・管理で積み重ねたノウハウにAI技術を加え、ロボタクシー時代の車両運営に必要な車両状態自動判読技術を確保する過程だ」とし、「ロボタクシーや自動運転車両を運営する環境でも、車両状態を安定的に管理できるようにする」と述べた。