ヒューマノイドが工場や物流センターで役割を果たすには、物をつかみ、回し、はめ込む手の精巧さが必要だ。フィジカルAI企業RLWRLD(リアルワールド)は、この手先の器用さを研究室で完成させてから現場に移すのではなく、最初から産業現場に技術を適用してデータを集め、モデルを育てる方式を打ち出している。同社はこれを「デプロイメント・ファースト(Deployment-First)」、すなわち現場適用優先戦略と呼んでいる。
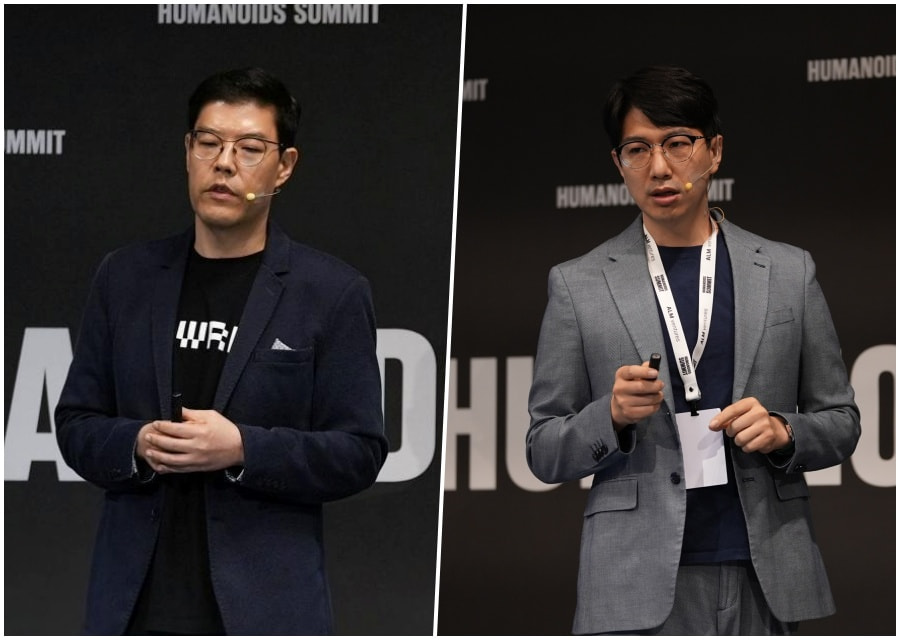
リュ・ジュンヒRLWRLD代表は22日、ソウルCOEXで開かれた「ヒューマノイドサミット・ソウル2026」の基調講演でこの戦略を紹介した。講演のテーマは、5本指のロボットハンドで産業現場レベルの手先の器用さを実現するRLWRLDのアプローチだった。RLWRLDは今回のイベントに公式技術協力社として参加し、自らを「実際の産業現場適用を最優先に置くフロンティアラボ」と紹介した。
リュ代表が示した構造は、現場適用・産業データ・手の操作能力の3つが噛み合って回る循環だ。ロボットを産業現場に先に投入すれば、研究環境では得にくい作業データが蓄積され、このデータを学習したモデルの手の操作能力が向上すれば、再びより多くの現場に適用できるという説明だ。
翌日の23日午前には、アン・ジユン最高戦略責任者(CSO)が実環境で精巧な操作能力を広げていく方法をテーマに講演した。アンCSOは、現場で確保したデータでロボットの操作能力を継続的に引き上げ、これを複数種類のロボットハードウェアや作業環境に適用するRLWRLDの開発方向を説明した。産業現場が求める水準の手先の器用さを実現し、複数の現場へ広げていくことがフィジカルAIの実際の産業適用にとって重要だというのが講演の要旨だった。
RLWRLDが開発する核心技術は、ロボットが複雑な環境で多様な物体を精巧に扱えるようにする操作能力、いわゆるデクステリティ(dexterity)だ。このため、特定のロボットや作業に縛られず、複数のハードウェアや環境に幅広く適用できる汎用ロボットAIモデル、ロボティクス・ファウンデーションモデル(RFM)を開発している。
現場実証も進めている。RLWRLDは最近、CJ Logistics Corporation(CJ大韓通運)と物流特化型フィジカルAIの協力を拡大し、物流現場に適用する工程を共同で選定して核心動作を検証する概念実証(PoC)に着手した。両社はロボットハンドとセンサーの統合、現場データの学習とモデルの微調整(ファインチューニング)を段階的に進め、検証結果を基に海外の物流市場でも事業機会を探る計画だ。
ヒューマノイドサミットはヒューマノイドロボットとフィジカルAIを扱う国際カンファレンスで、2024年に米国シリコンバレーで初めて開催された後、ロンドンや東京などへ開催地を広げてきた。ソウル開催は今年が初めてで、9月22日から23日までの2日間にわたって開かれた。講演者としてはNVIDIA(エヌビディア)、Qualcomm、Amazon Web Services(AWS)、Unitree Robotics、ROBOTIS、BEARROBOTICSなど、韓国内外のロボット・AI企業の関係者が参加した。
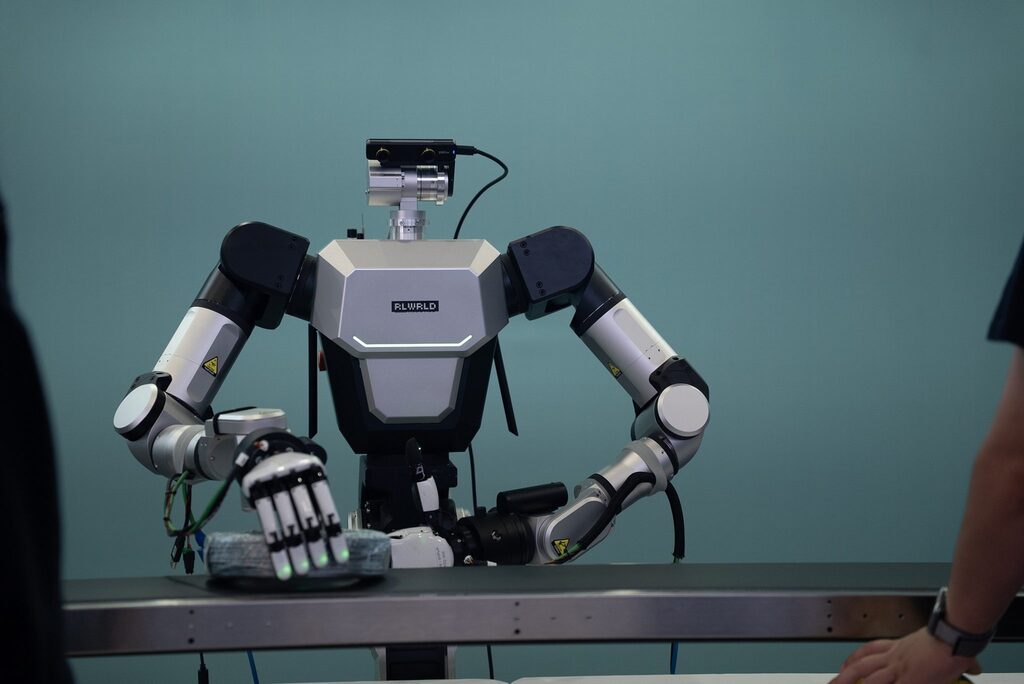
ヒューマノイドサミット・ソウルで、RLWRLDのロボティクス・ファウンデーションモデル(RFM)「RLDX-1(リアルデックスワン)」を採用した5指(5-finger)ロボットハンドが物体をつかんでいる様子。
<画像=「ヒューマノイドサミット・ソウル2026」で講演するリュ・ジュンヒRLWRLD代表(左)とアン・ジユン最高戦略責任者(CSO)/RLWRLD>