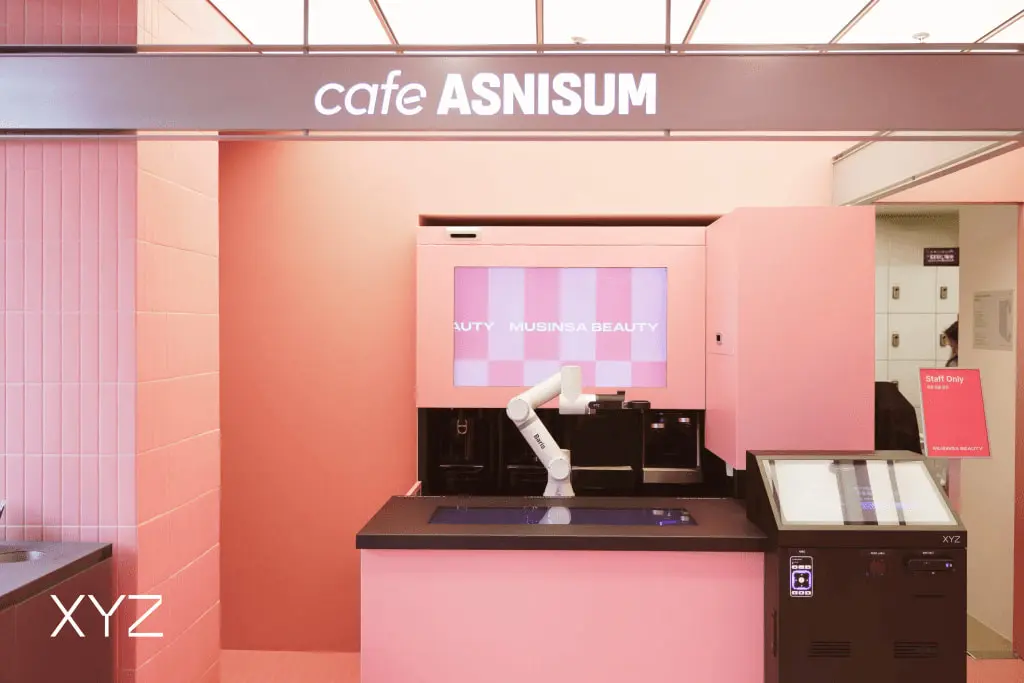
大学と研究機関、企業が同じ環境で実験できるオープンソース普及型ヒューマノイド開発課題が始まった。AIロボティクス企業XYZは、ROBOTISが主管する総事業費40億ウォン(約4億7,032万円)規模のオープンソース・ヒューマノイド・フルボディプラットフォーム開発課題に、共同研究開発機関として参加すると5日明らかにした。
XYZはこの課題で、ロボット学習用データの確保を担当する。課題は産業通商部のロボット産業技術開発事業の一つだ。専門機関は韓国産業技術企画評価院で、光云大学校と浦項工科大学校も共同研究開発機関として共に参加する。
公式課題名は「歩行強化学習研究および操作模倣学習データ確保のためのオープンソース基盤普及型ヒューマノイドプラットフォーム技術開発」だ。参加機関は、韓国産の中核部品を使った普及型二足歩行ヒューマノイドとともに、誰もが自由に使えるオープンソースのハードウェア・ソフトウェアを開発する。
フルボディプラットフォームとは、歩行や全身動作、腕と手を使った物体操作を一台のロボットでまとめて研究できる構造を指す。ここに行動データとシミュレーション環境までひとまとめにして提供し、研究者が共通の開発環境で技術を検証し、結果を共有できるようにするという構想だ。
XYZが担当するデータは二つの系統に分かれる。一つは歩行強化学習だ。強化学習は、ロボットが試行錯誤を繰り返しながら自ら動作を習得する方式で、XYZは仮想環境(シミュレーション)で学習した歩行動作を実際のロボットに移す過程をつなぐ。
もう一つは操作模倣学習で、人が遠隔でロボットを操作して作業を実演すると、ロボットがそれを見て学ぶ方式だ。XYZはこの実演データを収集する。データは店舗やオフィスといった実際の使用環境を反映して集める。
扱う物体や周辺環境、実演する人の条件を変えながらデータを集め、品質検収と標準化を経て課題の公開データハブに上げる。他の研究者や開発者が後続研究にこのデータを使えるようにするためだ。
教育課程も併せて運営する。XYZはロボット制御とシミュレーションから始まり、強化学習、模倣学習データ収集、実機適用までの段階別実習課程を作る。教育中に生成されたデータは再び研究開発に活用し、教材と実習例題、シミュレーション環境、運営マニュアルはパッケージとしてまとめ、大学や専門教育機関に普及する計画だ。
ファン・ソンジェXYZ代表は「ヒューマノイドの活用範囲を広げるためには、ハードウェアと制御技術を多様な環境の学習データと結びつけることが重要だ」とし、「歩行と操作を網羅するデータ基盤を構築し、研究者と開発者がこれを活用できるよう技術を広めることで、オープンソース・ヒューマノイドエコシステムの発展に貢献する」と述べた。