外科医が手術段階を指定すると、AIがその段階に必要な手術器具の動作をロボットで直接実行した。手術データ基盤AIロボティクス企業rosota(ロソタ)が、外科医の腹腔鏡手術データを学習したAIで実際のロボットを動かし動物手術を行った前臨床研究の結果を公開した。前臨床とは、人を対象とした臨床試験に先立ち動物などで安全性と可能性を確認する段階だ。
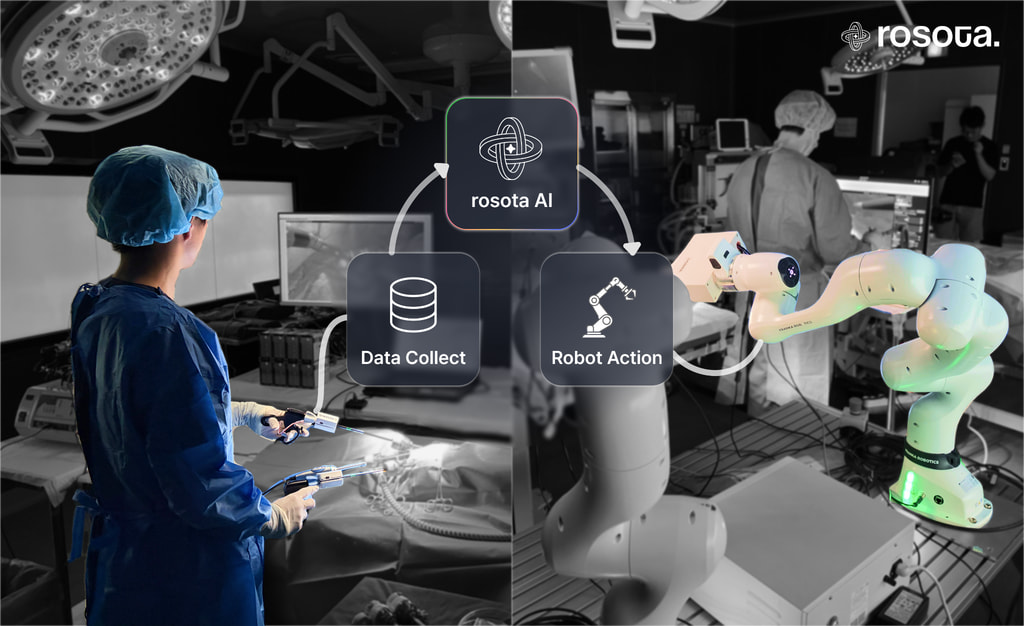
腹腔鏡手術は、腹部に小さな穴をいくつか開けてカメラと細長い器具を挿入して行う手術だ。手術映像には組織と器具の動きが映るが、外科医が器具をどの方向にどれだけ動かし、組織をどのように扱ったかまでは記録されない。rosotaはこの隙間を埋めるため、既存の腹腔鏡器具に自社開発のセンサーを取り付けた。手術映像と器具の動き・状態・センサー情報を同じ時間軸に合わせて記録し、AIが画面上の場面と実際の手の動きとの関係を合わせて学習できるようにした。
学習には、チンチラウサギを対象に集めた手術デモンストレーションデータ849件が使われた。rosotaはこのデータでAIを学習させシミュレーションで検証した後、データ収集に使わなかった別の動物を対象に実際のロボット手術を行った。評価対象は、盲腸手術と呼ばれる虫垂切除術に必要な作業だ。目標部位を見つけて器具を合わせて接近し、組織を引っ張った後に切る場所を確認して切除する段階までを確認した。AIは研究陣が定めた段階に従ってロボット器具の動きを自ら実行した。手術後には実験動物の回復と合併症の有無を観察した。
ロボットが手術の全過程を自ら判断して進める完全自律手術ではない。どの段階を実行するかは外科医が定め、システムはその段階に必要な器具動作を担うという形で役割を分担した。rosotaは、医療陣の手術経験をデータとして残し、AIがこれを学習して実際のロボットの動きに移せるという技術基盤を確認したことに意味を置いた。
rosotaはこの研究を基に、手術中に医療陣の判断と器具操作を助ける「AI手術Copilot」と手術ロボット技術を高度化する計画だ。複数の医療機関と多様な腹腔鏡手術でデータ収集の範囲を広げ、現場で積み上がる医療陣の経験をAIが継続して学習し、再び手術現場の判断とロボット動作に活用できるようにするという構想だ。
rosotaのソ・イェチャン代表は「手術映像だけでは、外科医が実際にどのような方式で器具を動かし組織に接近したのかまでをすべて記録するのは難しい」とし、「手術現場で蓄積される経験をデータ化し、AIが学習できるようにすることで、医療陣の判断と器具操作を実質的に助ける技術へと発展させている」と述べた。